摩联产品平台
从这里开启下一步运动。
探索适用于机器人系统的驱动、操作及精密部件。
HR 系列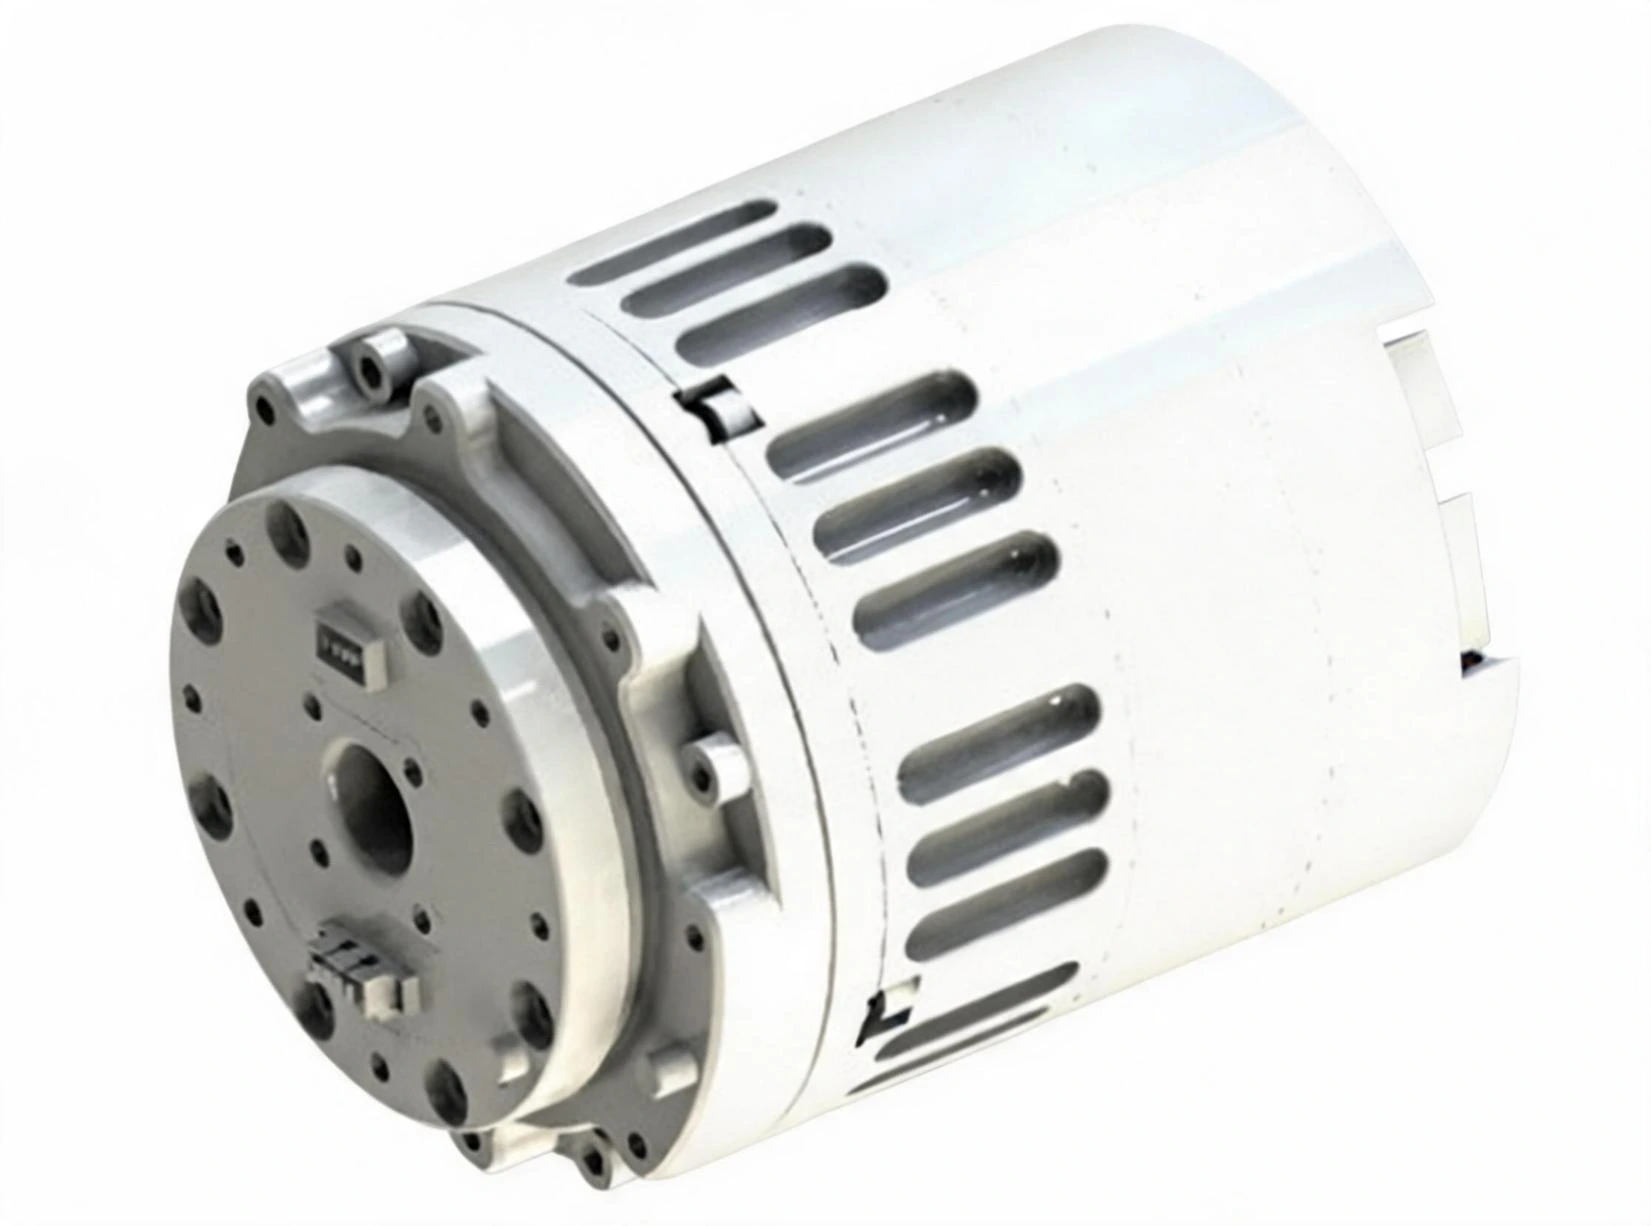 系列参考图片
ML-HR-11-52-E
一体化力控关节
额定扭矩5 Nm峰值扭矩11 Nm
HR 系列系列参考图片
系列参考图片ML-HR-14-60-E
一体化力控关节
额定扭矩5.4 Nm峰值扭矩19 Nm
HR 系列系列参考图片
系列参考图片ML-HR-14-70-E
一体化力控关节
额定扭矩10 Nm峰值扭矩36 Nm
HR 系列系列参考图片
系列参考图片ML-HR-17-72-E
一体化力控关节
额定扭矩30 Nm峰值扭矩70 Nm
HR 系列系列参考图片
系列参考图片ML-HR-20-82-E
一体化力控关节
额定扭矩50 Nm峰值扭矩113 Nm
HR 系列系列参考图片
系列参考图片ML-HR-25-110-E
一体化力控关节
额定扭矩90 Nm峰值扭矩200 Nm
HR 系列系列参考图片
系列参考图片ML-HR-32-142-E
一体化力控关节
额定扭矩178 Nm峰值扭矩459 Nm
HR 系列系列参考图片
系列参考图片ML-HR-40-170-E
一体化力控关节
额定扭矩387 Nm峰值扭矩762 Nm
QD 系列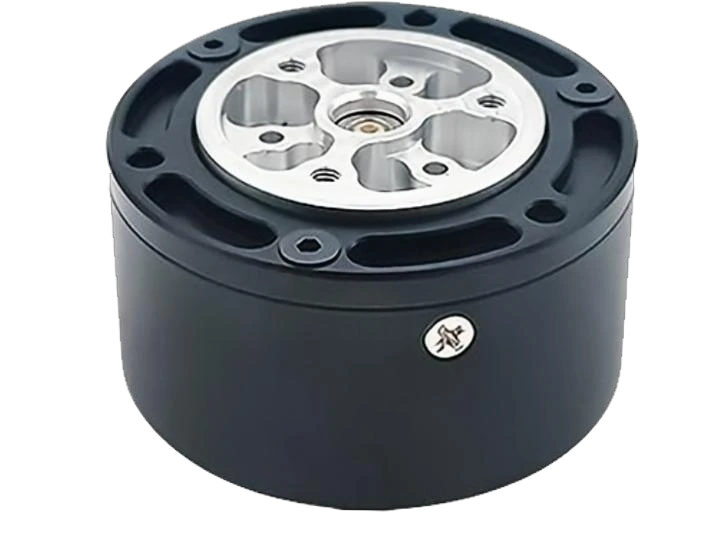 系列参考图片
QDP-3505-8
准直驱关节模组
传动方式行星传动配置以具体型号为准,请索取确认后的规格书
QD 系列系列参考图片
系列参考图片QDP-3505-9
准直驱关节模组
传动方式行星传动配置以具体型号为准,请索取确认后的规格书
QD 系列系列参考图片
系列参考图片QDP-3505-36
准直驱关节模组
传动方式行星传动配置以具体型号为准,请索取确认后的规格书
QD 系列系列参考图片
系列参考图片QDP-3510-8
准直驱关节模组
传动方式行星传动配置以具体型号为准,请索取确认后的规格书
QD 系列系列参考图片
系列参考图片QDP-3510-64
准直驱关节模组
传动方式行星传动配置以具体型号为准,请索取确认后的规格书
QD 系列系列参考图片
系列参考图片QDP-4305-10
准直驱关节模组
传动方式行星传动配置以具体型号为准,请索取确认后的规格书
QD 系列系列参考图片
系列参考图片QDP-4510-10
准直驱关节模组
传动方式行星传动配置以具体型号为准,请索取确认后的规格书
QD 系列系列参考图片
系列参考图片QDP-4510-36
准直驱关节模组
传动方式行星传动配置以具体型号为准,请索取确认后的规格书
QD 系列系列参考图片
系列参考图片QDP-6010-6
准直驱关节模组
传动方式行星传动配置以具体型号为准,请索取确认后的规格书
QD 系列系列参考图片
系列参考图片QDP-6010-8
准直驱关节模组
传动方式行星传动配置以具体型号为准,请索取确认后的规格书
QD 系列系列参考图片
系列参考图片QDP-6010-36
准直驱关节模组
传动方式行星传动配置以具体型号为准,请索取确认后的规格书
QD 系列系列参考图片
系列参考图片QDP-6010-48
准直驱关节模组
传动方式行星传动配置以具体型号为准,请索取确认后的规格书
QD 系列系列参考图片
系列参考图片QDP-8108-6
准直驱关节模组
传动方式行星传动配置以具体型号为准,请索取确认后的规格书
QD 系列系列参考图片
系列参考图片QDP-8108-8
准直驱关节模组
传动方式行星传动配置以具体型号为准,请索取确认后的规格书
QD 系列系列参考图片
系列参考图片QDP-8108-36
准直驱关节模组
传动方式行星传动配置以具体型号为准,请索取确认后的规格书
QD 系列系列参考图片
系列参考图片QDP-8108-48
准直驱关节模组
传动方式行星传动配置以具体型号为准,请索取确认后的规格书
QD 系列系列参考图片
系列参考图片QDP-8115-6
准直驱关节模组
传动方式行星传动配置以具体型号为准,请索取确认后的规格书
QD 系列系列参考图片
系列参考图片QDP-8116-9-24
准直驱关节模组
传动方式行星传动配置以具体型号为准,请索取确认后的规格书
QD 系列系列参考图片
系列参考图片QDP-8115-36
准直驱关节模组
传动方式行星传动配置以具体型号为准,请索取确认后的规格书
A 系列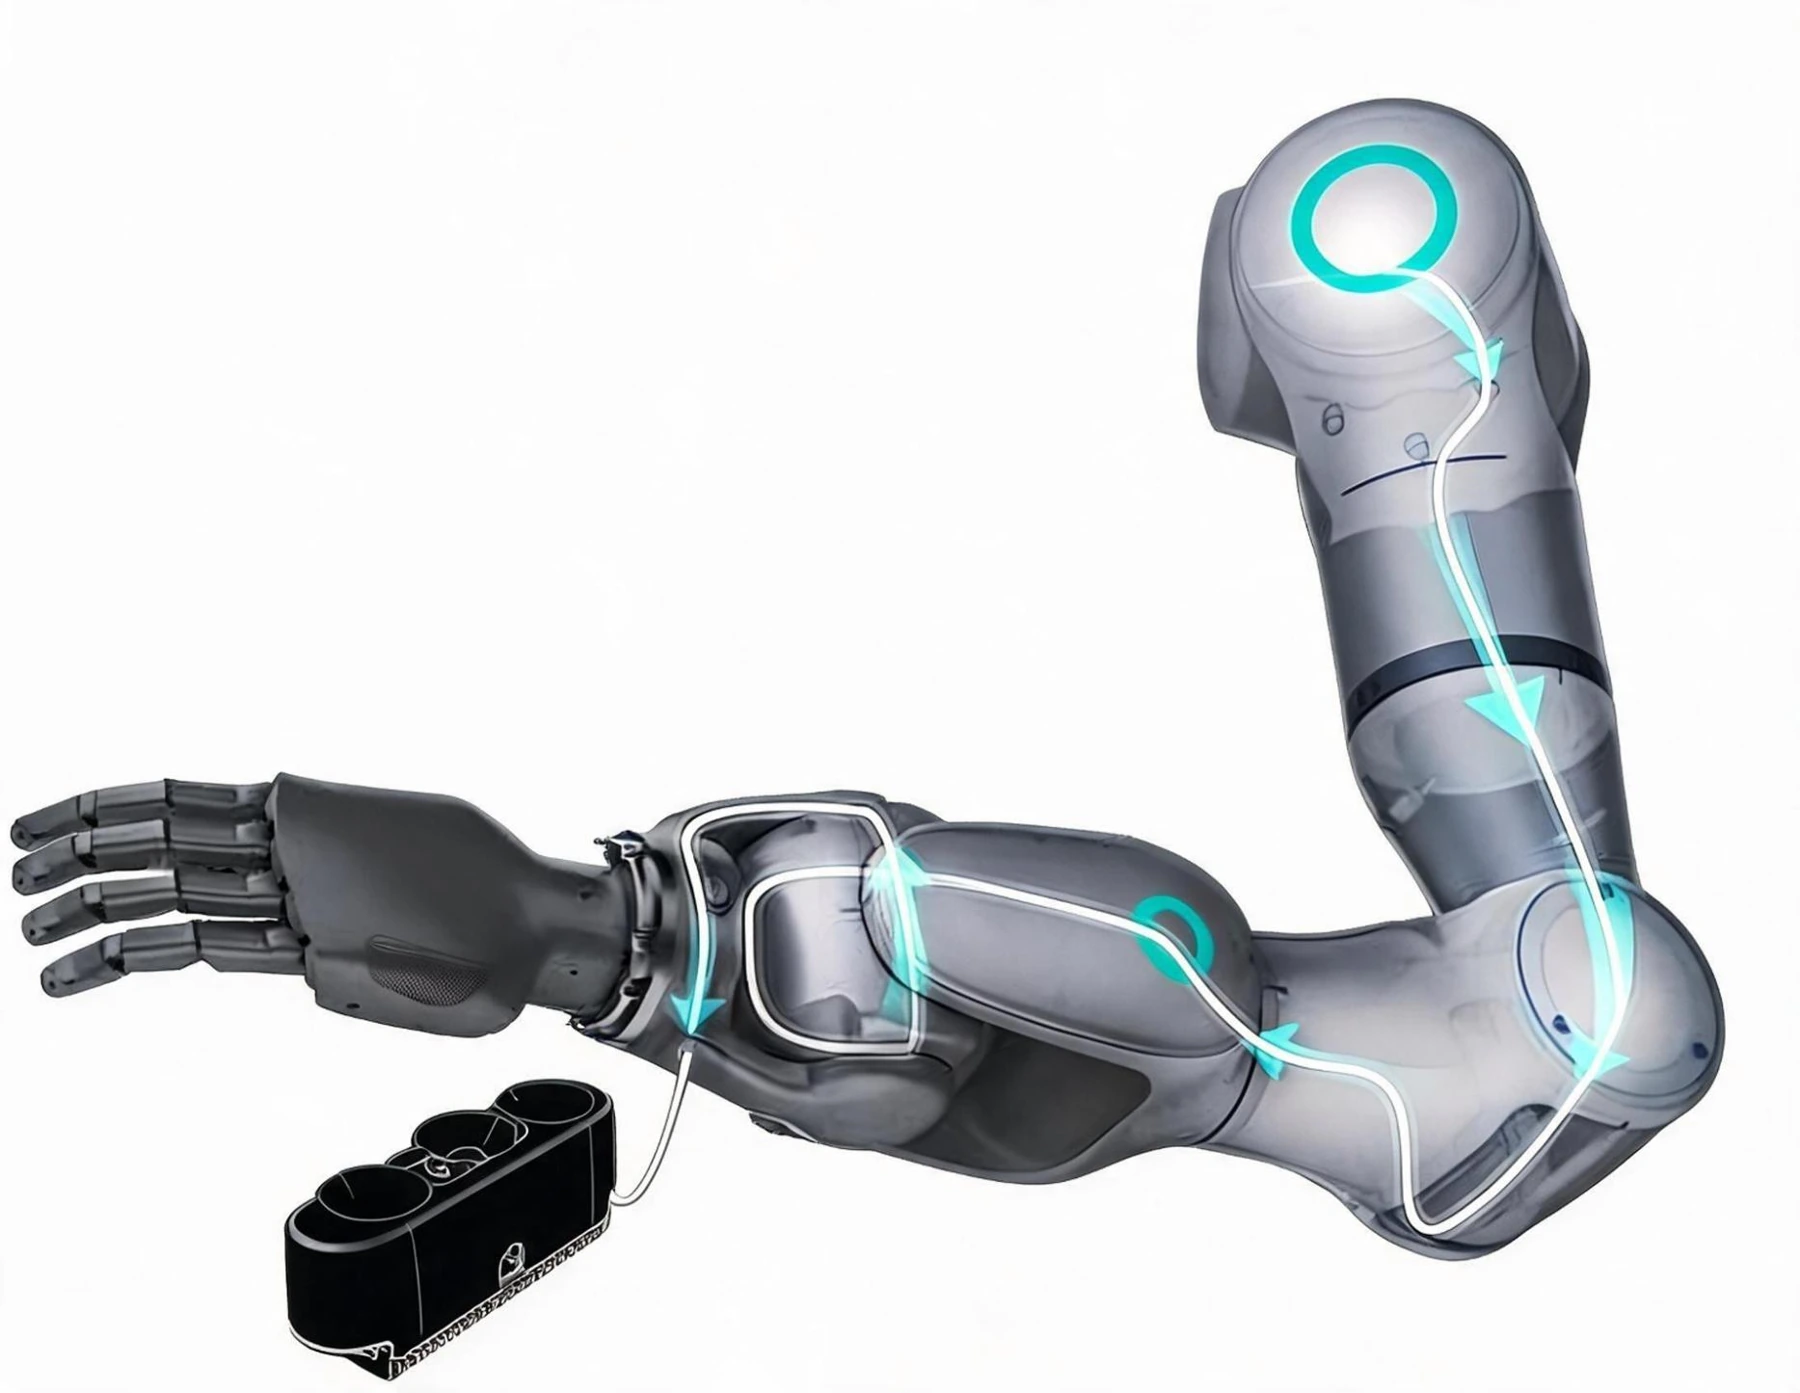 系列参考图片
A-01
七自由度力控机械臂
自由度7额定负载5 kg
A 系列系列参考图片
系列参考图片A-02
七自由度力控机械臂
自由度7额定负载10 kg
BW 系列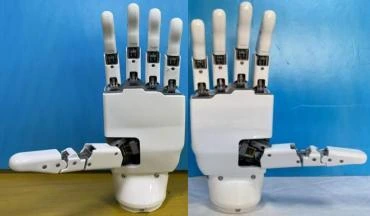 系列参考图片
BW-Hand-1
混合传动灵巧手
结构设计模块化手指传动方式连杆与腱绳
Mobile 系列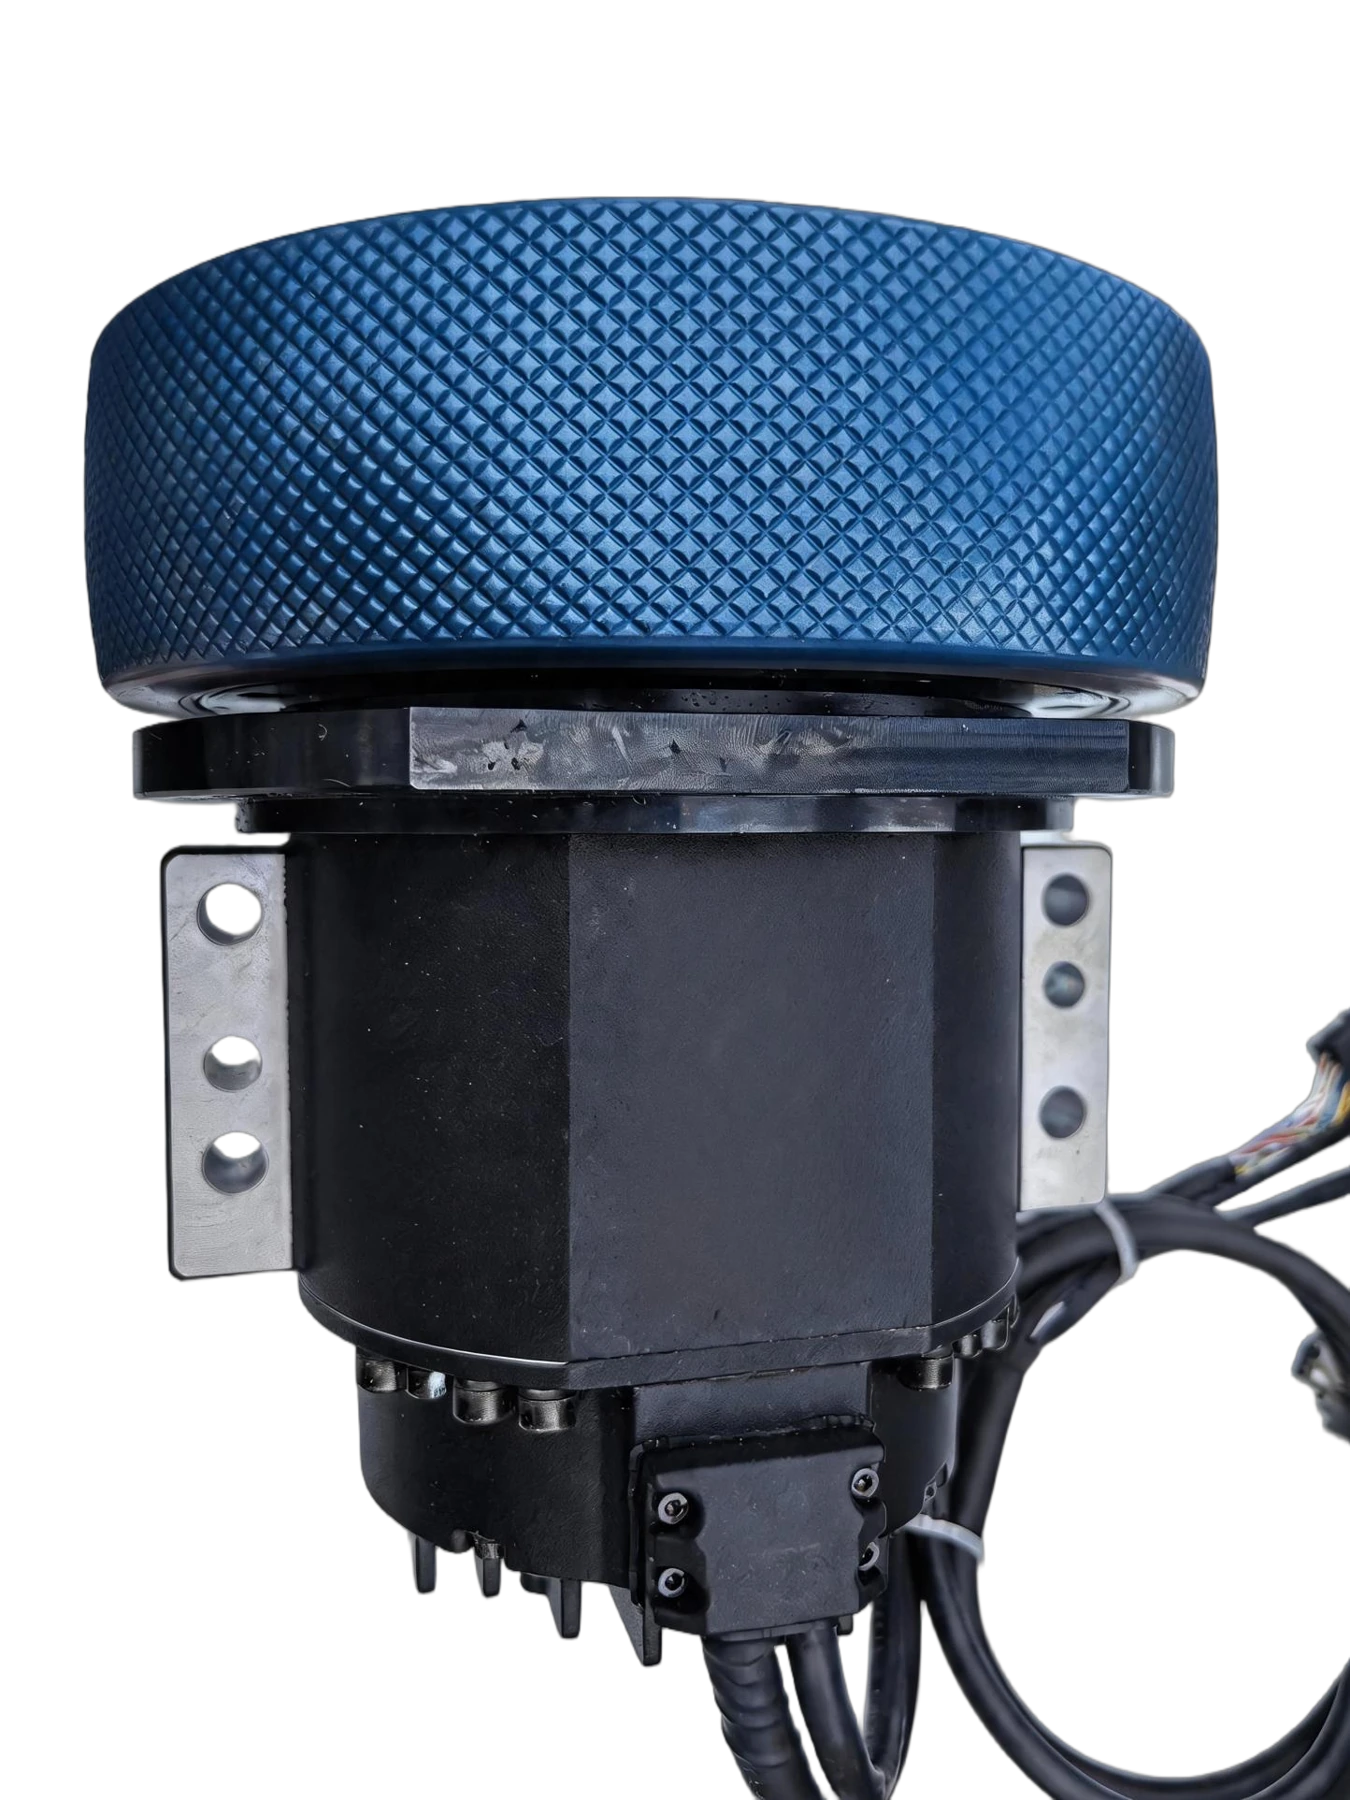 系列参考图片
Drive Wheel Series
一体化伺服驱动轮
电源48 V DC通信协议CANopen;RS485 调试
Components 系列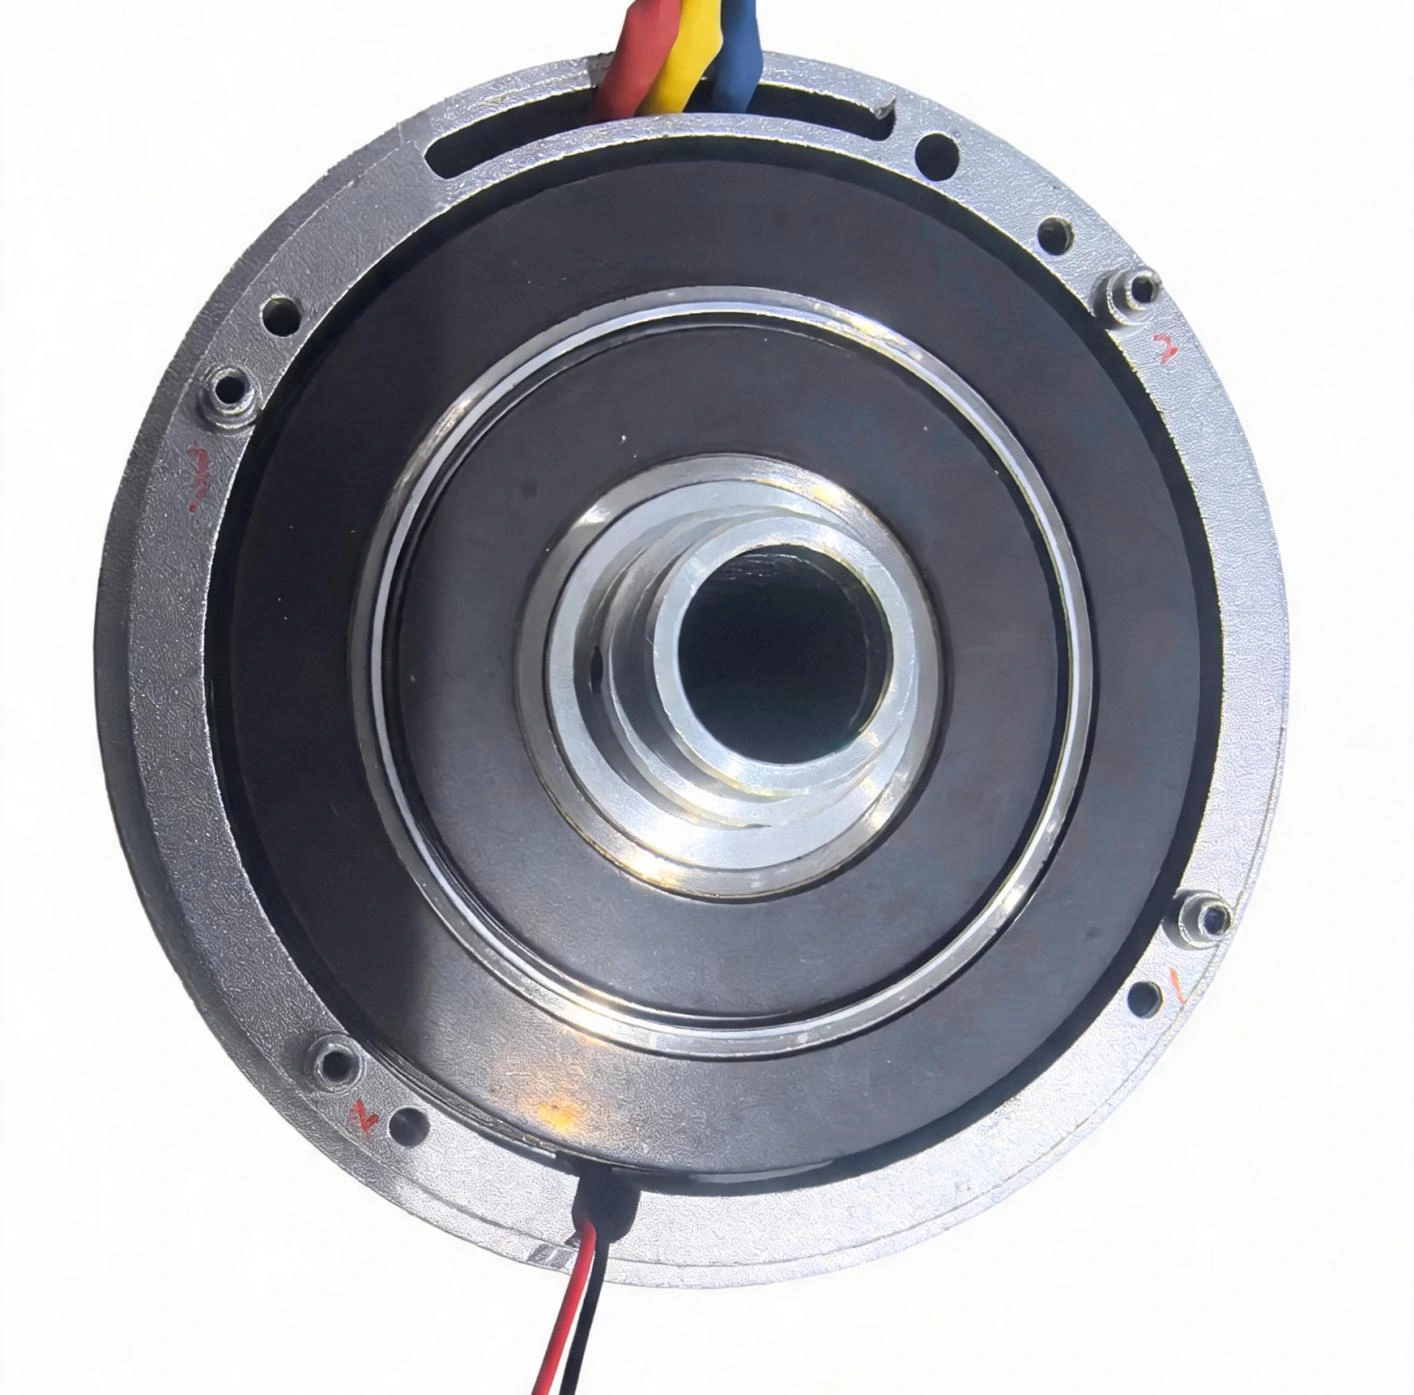 系列参考图片
Magnetic Ring Series
双轨磁环组件
结构设计双轨磁环定制支持按图定制
Custom 系列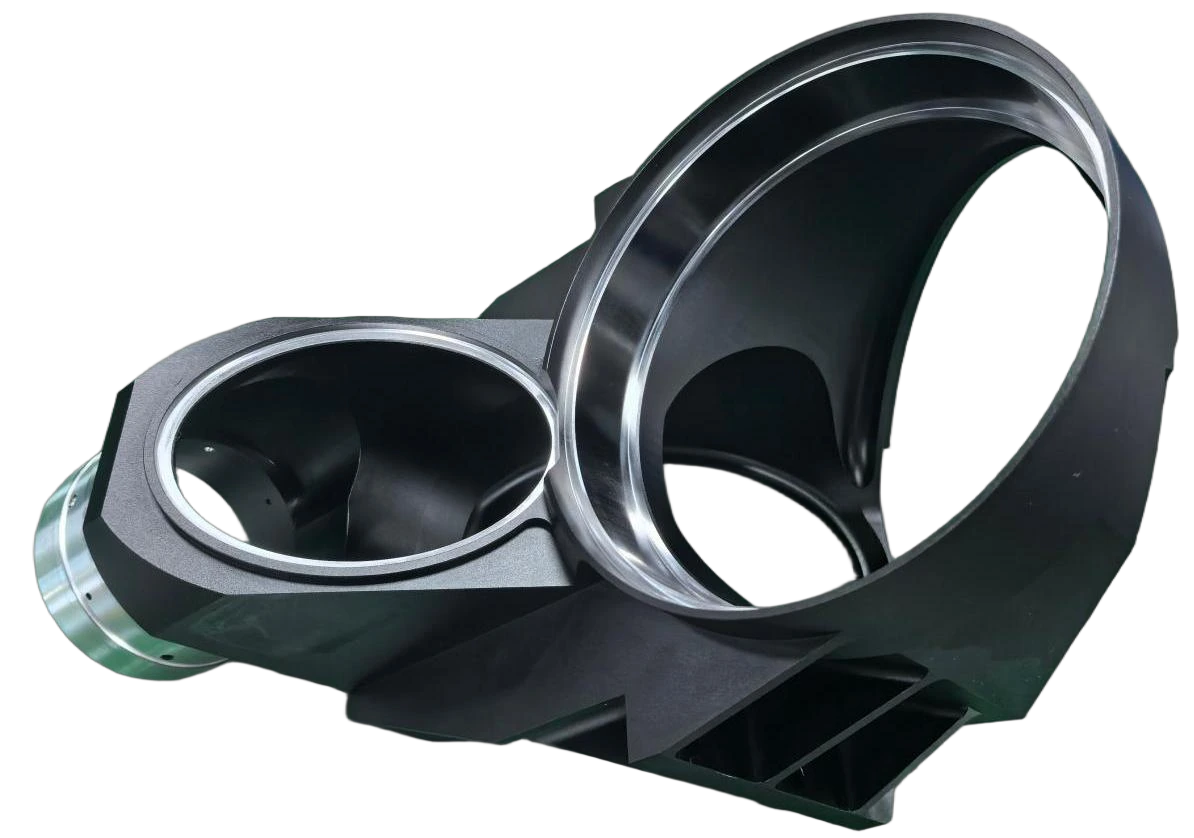 系列参考图片
Custom Precision Parts
机器人壳体与机械部件
工艺CNC 加工 / 成型材料以具体配置为准